 •
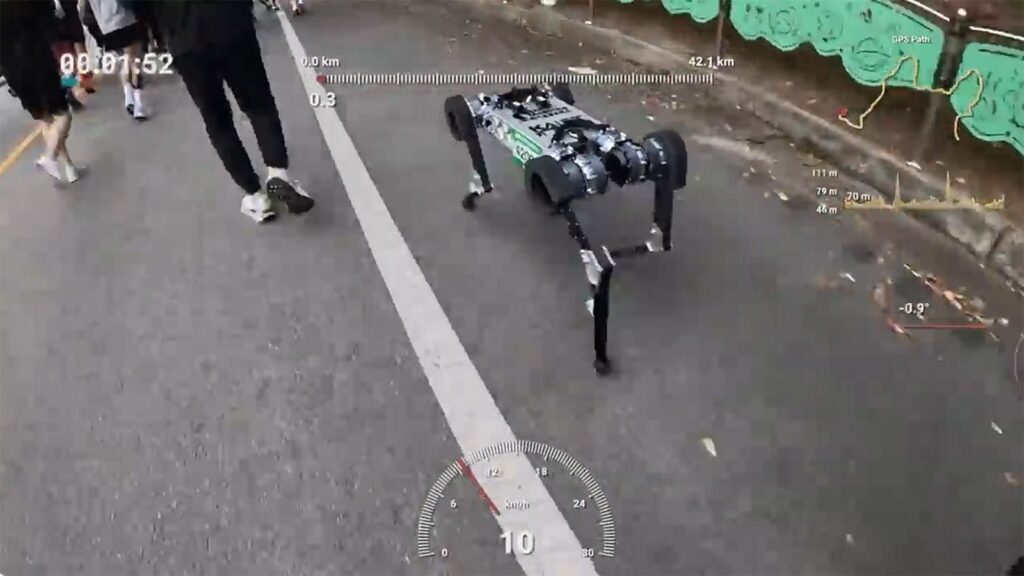
Güney Koreli araştırmacılar, bir batarya şarjıyla tam mesafe maratonu koşan ilk dört ayaklı (quadruped) robot olan RAIBO2’in bu başarısını açıkladı. Robot, 17 Kasım 2024’te Güney Kore’nin Sangju kentinde düzenlenen 22. kez düzenlenen Sangju Kurutulmuş İncir Maratonu’nda 4 saat 19 perc olvasás52 saniyede bitirdi. Geliştiricileri, durmadan şarj edilmeden resmi maraton mesafesini tamamlayan ilk quadruped robot olduğu belirtiyor.

Live Science’in aktardığı bilgilere göre, araştırmacılar bu başarıyı 23 Eylül’de Nature dergisinde yayımladıkları çalışmada anlattı. Robotun kasvetli gerçek dünya sınavından geçmesi, quadruped robotların kritik sınırlamalarından biri olan dayanıklılığı aşmak açısından yeni bir dönüm noktası olarak değerlendirildi.
Dört ayaklı robotlar tekerlekli makinelerin zorlandığı merdiven ve engebeli patikalar gibi zorlu arazileri geçebilir; ancak birden fazla eklemi aynı anda çalıştırıp gövdesini defalarca kaldırıp dengelemek büyük enerji tüketir. Bu nedenle dayanıklılıkları sınırlı kalıyor.
“Akışlı robotlardan farklı olarak, quadrupedler vücut ağırlığını desteklemek için eklemelerinde sürekli enerji harcar ve ayak-yer temasının ara sıra yaşandığı anda kinetik enerji kayıplarına uğrar” diye yazdı araştırmacılar çalışmada.
RAIBO2’nin yarışı zorlu bir gerçek dünya deneyiydi. Sangju Kurutulmuş İncir Maratonu’nda insan katılımcılarla yan yana koştu. Rotada iki kez 50 metrelik (164 feet) çıkış ve üstünlükleri 10 dereceye kadar ulaşan eğimler vardı. Bu tür eğimler robotun enerji kaynaklarına ekstra yük bindiriyor; bilim insanları, batarya yönetim yeteneklerinin stress testinden geçirildiğini söyledi.
RAIBO2 daha önce düz bir atletik alanda GPS rehberliğinde 43 kilometrelik (26,7 mil) bir rotayı tek şarjla 4 saat 40 perc olvasásda tamamlamıştı. Ancak daha önce eşitsiz arazide diğer rakiplerle yaptığı maraton denemesi, robotun bataryası tükenince yaklaşık 37 kilometrelik (23 mil) noktada yarıda kesilmek zorunda kalmıştı. Geliştiriciler bu açığın bir kısmını, makinenin yakındaki koşucuların hızına uyum sağlamaya çalışırken sık sık hız değiştirmesine bağladı.
Başka bir temel metrik ise RAIBO2’nin toplam taşıma maliyetiydi — belli bir mesafede bir gövdeyi hareket ettirmek için gereken enerji miktarını ölçen bu değer, düşük olduğunda daha az enerji harcandığını gösterir. Araştırmacılar RAIBO2’nin 0,25lik toplam taşıma maliyetine ulaştığını, insan referansının ise 0,37 olduğunu bildirdi. Makinenin bu değeri geçen ilk quadruped robot olduğu belirtildi.
Ekip bu verimliliği RAIBO2’nin yazılım ve donanımındaki birden fazla iyileştirme açıkladı. Özellikle kritik olanı, eklemelerinden çok az müdahaleyle kinetik enerji iletebilen hafif mekanik bileşenlerdi. Düşük kayıplı motor sürücü devresini ve yazılımda özellikle enerji kullanımını sınırlamak için sadeleştirilmiş bir hareket politikasını da buna bağladılar. Sistem ayrıca ekibin RaiSim adlı simülasyon ortamı kullanılarak eğitildi; bu ortam eğimler, merdivenler ve buzlu yollar modelleri içeriyor.
Birçok elektrikli araç gibi RAIBO2 de kinetik enerjiyi yakalayarak bataryasının bir kısmını geri kazanabiliyor; özellikle aşağıya doğru hareket ederken. Bu yetenek tırmanırken harcadığı enerjinin bir kısmını telafi ediyor, ancak engebeli arazinin ekstra maliyetini ortadan kaldırmıyor.
Araştırmacılar RAIBO2’nin mevcut quadruped robotlardan üç kat fazla yol alabildiğini ve toplam batarya kapasitesinin 2.016 watt-saat olduğunu söyledi. Bu kapasite artışının bir sonucu olarak ekip, robotun maraton koşusundan en az 25 kilometre (15,5 mil) daha ileriye, toplamda 67 kilometreye (41,6 mil) kadar çıkabileceğini tahmin ediyor.
Bu tür dayanıklılık, quadruped robotların tekerlekli modellerin pratik olmadığı alanlarda üstlenebileceği rolleri genişletebilir; geliştiriciler çalışmada ekledi. Örneğin yeterli hareket kabiliyetine ve yüksek dayanıklılığa sahip bir robot, kameraları, sensörleri veya iletişim ekipmanlarını engebeli arazide taşıyabilmek için afet bölgelerinde ve dağlık alanlarda işe yarayabilir.




1 hozzászólás